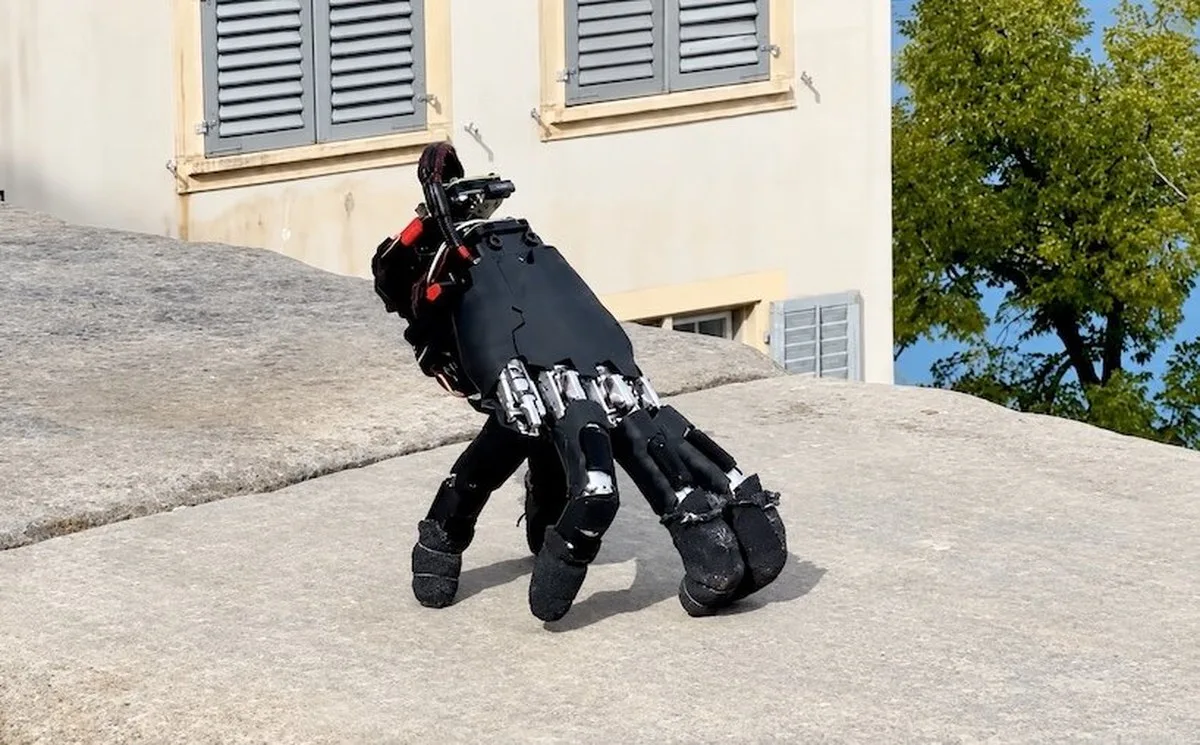
Zürih Federal Teknoloji Enstitüsü (ETH Zurich), parmaklarıyla yürüyen, kendini dengeleyen ve nesnelerle etkileşime giren bir robotik el geliştirdi. Amirhossein Kazemipour, Hehui Zheng ve Robert K. Katzschmann isimli araştırmacıların ekibi, tekerlek veya bacak eklemeksizin yalnızca kavrama amacıyla tasarlanmış beş parmağını kullanarak hem hareket eden hem de nesneleri işleyen bir mobil robot ortaya koydu.
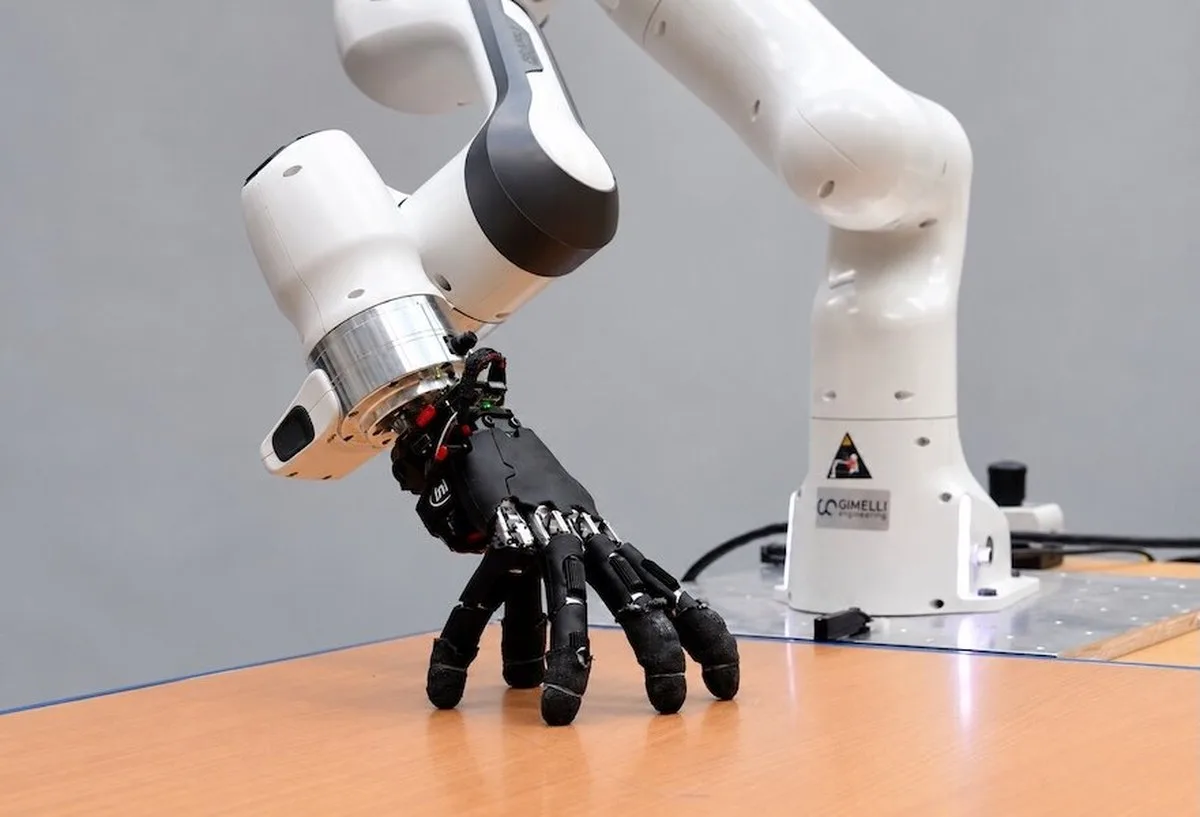
Prototip, piyasada bulunan ve beş parmağı ile 20 aktif eklemi bulunan insan benzeri bir el üzerine kuruldu. Araştırmacılar, bu elin kendi başına hareket edebilmesi için içine pil, sensörler ve donanım barındıran kompakt bir sistem yerleştirdi ve böylece tam donanımlı kablosuz robotun ağırlığını 818 grama indirdi. Sonuçta ortaya çıkan makine, taşınması için bir kolu gerektirmiyor ve görünüşü The Addams Family filmindeki o ünlü el hatırlatsa da, asıl amacı mobil manipülasyon alanında pratik bir deney olarak konumlandırılıyor.
Parmaklar Hem Ayak Hem de El Oluyor
Elin yürümesini öğretmek, onu çok küçük bir dört ayaklı hayvan gibi davranmaya ikna etmekten biraz daha karmaşık. Bacakların aksine beş parmağın farklı geometrileri ve hareket aralıkları var, ayrıca avuç içi doğal olarak eğik bir açıda oturuyor. Bir parmak yere basmaktan kalkıp bir adım atarken ya da bir şeye dokunurken, geri kalan parmaklar robotun tamamının ağırlığını dengelemeye devam etmek zorunda kalıyor. Araştırmacılar bu dengesizliği, önce simülasyonda hareket politikalarını eğitip ardından fiziksel elde aktaran pekiştirmeli öğrenme yöntemiyle çözdü.
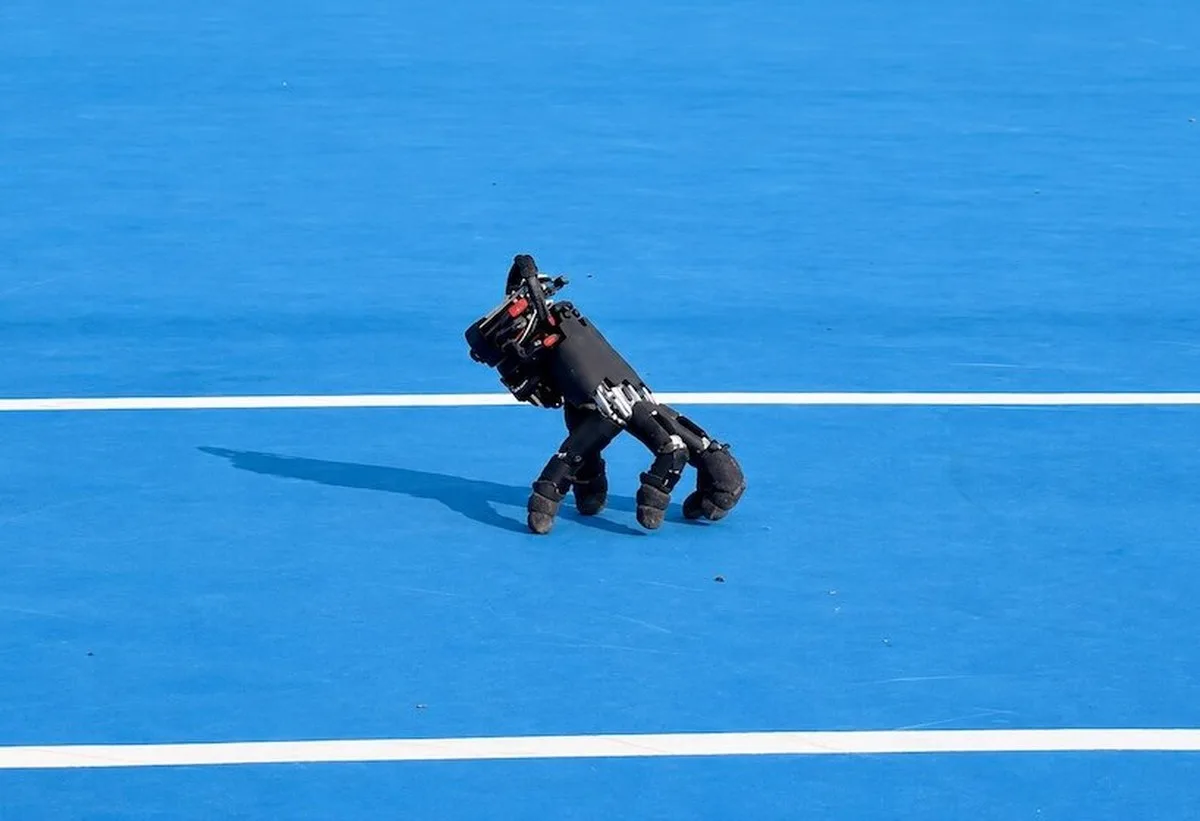
Bu yaklaşım, robotu yalnızca bir masa üstü gösteriden çok öteye taşıdı. ETH Zurich’un eli, halı, seramik, metal ızgara, asfalt, çimen, çakıl ve aşınmış taş dahil olmak üzere 14 farklı iç ve dış yüzey üzerinde kablosuz olarak hareket edebildi. Yanına yatırılıp kasıtlı olarak devrilmesi durumunda, 25 denemeden 21’inde kendini yeniden dikmeyi başarıyor. Parmağı ayrıca hareketten manipülasyona geçebilir: bir deneyde robot, klavyedeki ok tuşlarına doğru basarken kendini desteklerken kaldı ve 32 hedefin 29’unu doğru vurdular. Ardından bu klavye becerisini, bulmaca oyunu Sokoban’daki hamleleri tamamlamak için harika bir şekilde kullandı.
El, yürümek için yalnızca beş parmağını kullanırken, aynı parmaklar robotu bir noktadan başka bir noktaya taşıyacak tek mekanizma olarak da görev görüyor. Bu, geleneksel robotik ellere göre daha az donanım gerektiren ve erişilemeyen alanlara yaklaşma imkanı sunan yeni bir yaklaşım.
ETH Zurich Araştırma Ekibi
Bu deney, robotik ellere dair alışılmış bir anlayışı yeniden çerçeveliyor. Geleneksel robotik ellere genellikle bir kola bağlı olarak bir görev veriliyor, o kolu da uzayda hareket ettirmek için daha büyük bir mobil platforma ihtiyaç duyulabiliyor. Uç uca ele ait hareket yeteneği, bu fazladan donanımın bir kısmını ortadan kaldırıyor ve daha büyük bir robotun, aksi halde ulaşılması zor bir bölgeye elini yaklaştırabilmesini mümkün kılıyor.
Gelecek: Dar Boşluklara Kendiliğinden Yürüyen Bir El
Diğer deneylerde, elin küçük bir nesneyi yaklaşarak bir hedefe doğru itmesi istendi ve böylece hareket ile manipülasyonun aynı sistem içinde nasıl bir arada çalışabileceği gösterildi. Bu çift rol, araştırmanın merkezinde yer alıyor. Araştırmacılar, robotun elini dar bir geçit ya da sınırlı bir çalışma alanına yerleştirdiği, ardından elin bağımsız olarak bir kontrol noktasına ya da nesneye tırmanarak gidebildiği, gerekli görevi yerine getirdikten sonra geri dönüp toplanabildiği bir gelecek sistemi hayal ediyor.
Daha ileri bir gelişme, daha iyi iç donanımlı algılama ve daha geniş bir hareket aralığı gerektiriyor, ancak deney zaten tanıdık bir robotik anatomisini yeniden tanımlıyor. ETH Zurich, eli nereye götürmesi gerektiği için başka bir mekanizma tasarlamak yerine, parmakların onu oraya götürmesini öğretti.
Amacımız, elin yalnızca bir kola bağlı olarak tek bir görevde kullanıldığı klasik yapıyı değiştirmek değil. Bunun yerine, elin kendi başına hareket edebilmesini sağlayarak erişilemeyen yerlere ulaşma imkanı yaratmak istiyoruz.
ETH Zurich, Soft Robotics Lab
Bu prototip, henüz ticari bir ürünü değil, mobil manipülasyon konusundaki yeteneklerin sınırlarını zorlayan bir deneysel adımdır. Araştırmacılar, robotik ellere yeni görevler verilebilirken, aynı zamanda onları taşıma yükünü omuzlarından aldıkları bir vizyon sunarak, bu alandaki mühendislik yaklaşımına yeni bir bakış açısı kazandırdılar.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔